Akvoservaĵoj
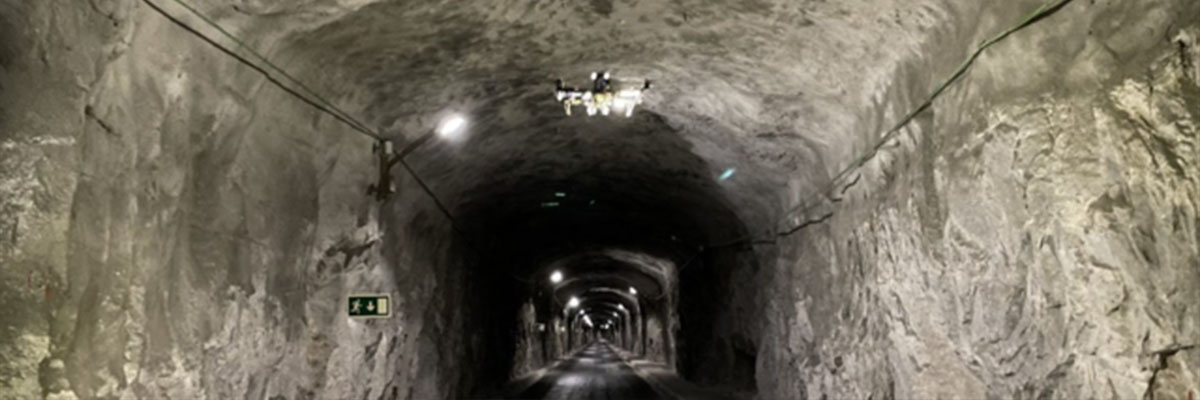
Akvoprovizaj retoj estas grandaj infrastrukturoj etendiĝantaj trans miloj da kilometroj. Ĉi tiu kritika infrastrukturo postulas regulajn inspektadojn kaj prizorgadon por certigi, ke ĝi funkcias ĝuste. Ĉi tiuj agadoj ofte prezentas gravajn riskojn por la personaro respondeca pri funkciigado de la infrastrukturo. Aŭtonomaj dronoj kapablas navigi, esplori kaj ciferecigi danĝerajn subterajn areojn memstare, evitante eniron de personaro kaj igante la inspektadprocezon pli sekura kaj rapida.
Akvoelektro
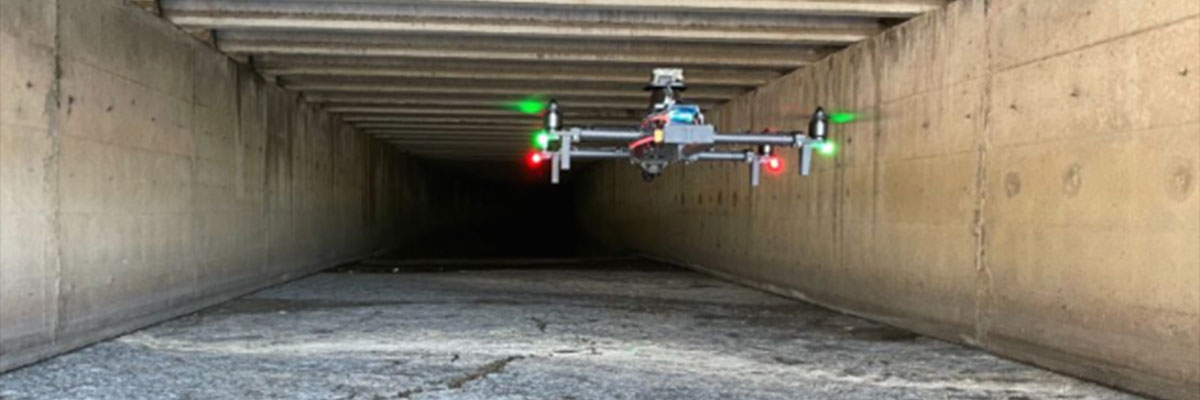
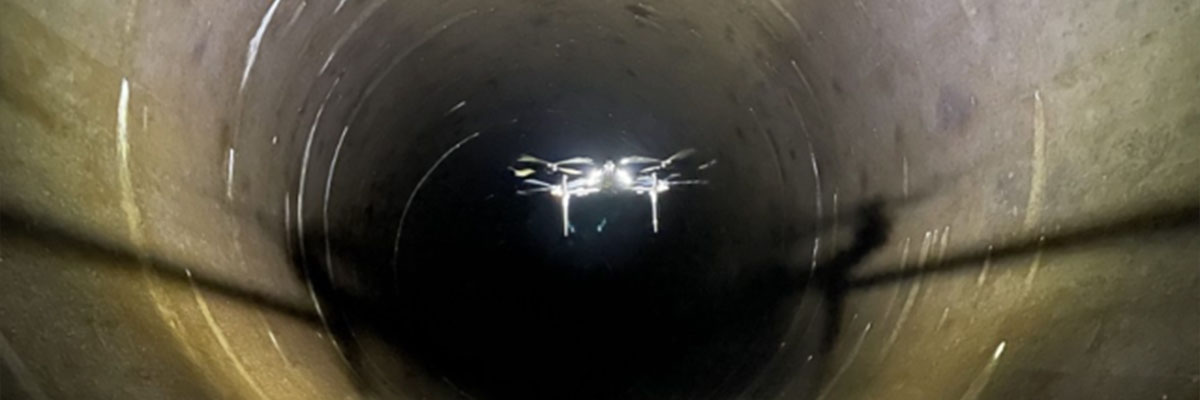
Akvoenergia generado implikas grandan nombron da subteraj tuboj kaj akvotuneloj. Inspektado de ĉi tiu kritika infrastrukturo prenas tempon kaj postulas speciale trejnitan personaron. Kelkaj agadoj ankaŭ implicas homan riskon, kiel ekzemple inspektado de vertikalaj aŭ deklivaj premaj akvotuboj tipe troveblaj en akvocentraloj. Aŭtonomaj senpilotaj robotoj kapablas kompletigi tutan preman akvotuban inspektadon en malpli ol horo, aŭ kolekti datumojn laŭlonge de 7 kilometroj da akvotuneloj en ununura flugo, sen homa interveno.
Minado
Akiru 3D-modelojn de erctransportaj koridoroj kaj ŝtonminejoj en nur kelkaj minutoj. Generu georeferencitajn punktonubojn de danĝeraj aŭ malpermesitaj areoj.
Civila Inĝenierarto
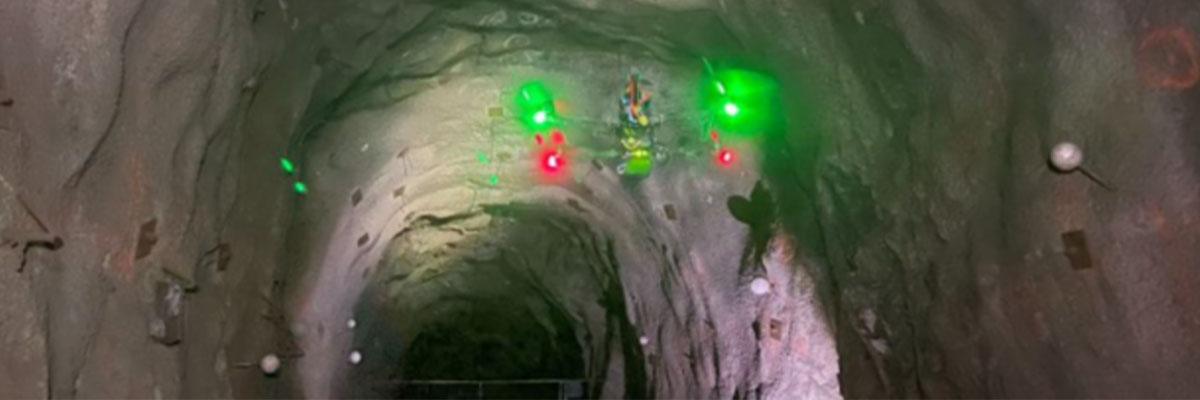
Generu tre detalajn 3D ciferecajn modelojn de tuneloj sub konstruado aŭ subtera infrastrukturo bezonanta rehabilitadon. Pli sekuraj, pli rapidaj kaj pli precizaj aŭtonomaj enketoj. Kombinita uzo de punktonuboj kaj geo-lokalizitaj alt-rezoluciaj bildoj por geologia kaj rok-mekanika analizo.
3D-Mapaj Sistemoj
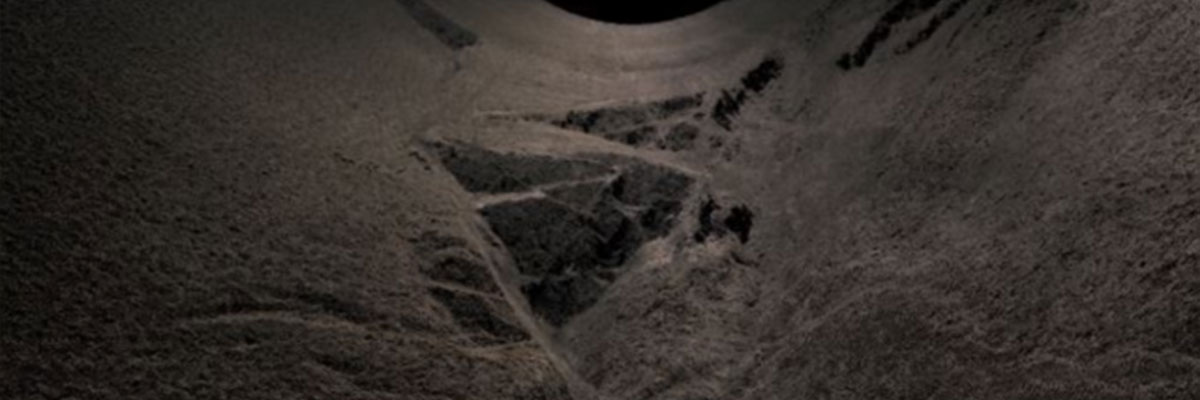
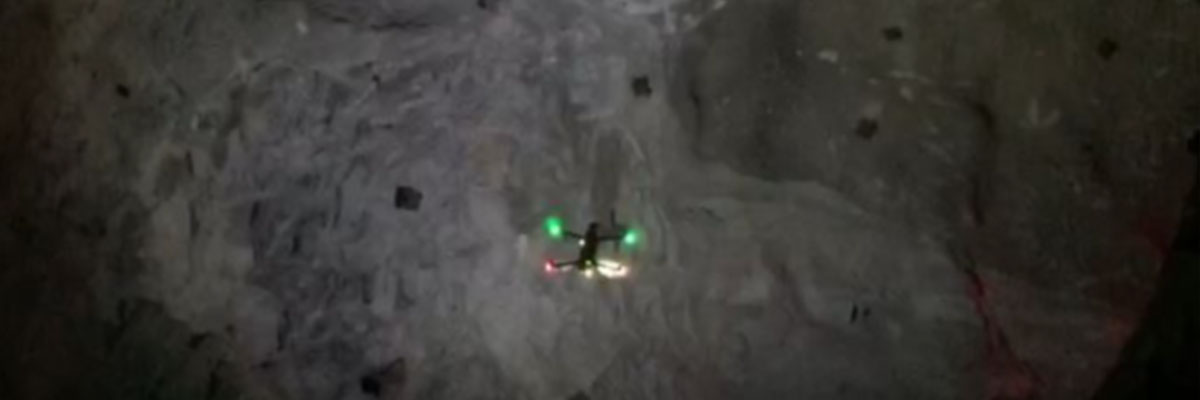
Aŭtonomaj flugrobotoj kapablas kapti datumojn per vertikalaj scenaroj, kiel ekzemple ercpasejoj, kiuj estas ofte uzataj por transporti materialon inter malsamaj vertikalaj altoj dum subteraj minadagadoj. La rezultantaj informoj de aŭtonoma subtera esplorado estas 3D-modelo, kiu inkluzivas realtempan bildigon de punktonubo por rapida takso de la loko, same kiel alt-densecan 3D-modelon en norma dosierformato, kiu inkluzivas altdifinajn teksturojn de la roksurfaco. La punktonubo, kombinita kun geolokaj informoj, provizas absolutajn geografiajn informojn por la modelo, kiuj povas esti uzataj en subteraj enketaj laboroj, dum la tekstura modelo permesas al geologoj kaj inĝenieroj analizi la surfacan staton kaj uzi ĉi tiujn informojn en rokmekanikaj analizoj por preventi estontajn problemojn.
Aŭtonomaj Dronaj Trajtoj
Malpeza, ne postulas homan intervenon, kaj povas esplori vertikalajn ercpasejojn kaj similajn scenarojn sen bezono de radiokomunikado, eĉ en malalta lumo kaj forestantaj GNSS-kondiĉoj. La drono povas flugi tra mallarĝaj pasejoj eĉ nur 1,5 metrojn en diametro, generante mezur-nivelajn 3D-modelojn sen risko por ministoj.
Afiŝtempo: Jan-02-2025